远海远域作战远离岸基,通信与情报保障困难,敌方无人船可多方向、多批次、低可探测逼近。若不建独立侦察体系,编队将发现晚、识别难、响应慢。近年无人艇在海上冲突中凸显非对称威胁,美军以分布式海上作战为牵引,将无人水面艇作为前沿传感节点,通过超越计划构建软件定义网络,发展大中小全谱系,推动有人无人混合舰队协同,使其从试验装备转为融入舰队网络的分布式节点。由此可见,无人船编队侦察体系已成远海远域作战核心能力。
当前侦察多依赖岸基通报和单平台传感器:远海通信距离远、卫星带宽有限且易受干扰;单艇探测有限、视野碎片化;远中近缺乏统一划分,搜索密度平均,高威胁方向资源不足;多源数据各自处理,航迹难统一;通信中断即退化为单艇,计划难重组,多向来袭响应滞后,导致看得不远、辨不准、跟不稳、撑不久。因此,体系须具备独立自主持续感知、远中近分层动态衔接、按威胁与价值配置资源、统一时空基准多源关联、通信受限下分布自主协同、态势驱动动态重组等能力。
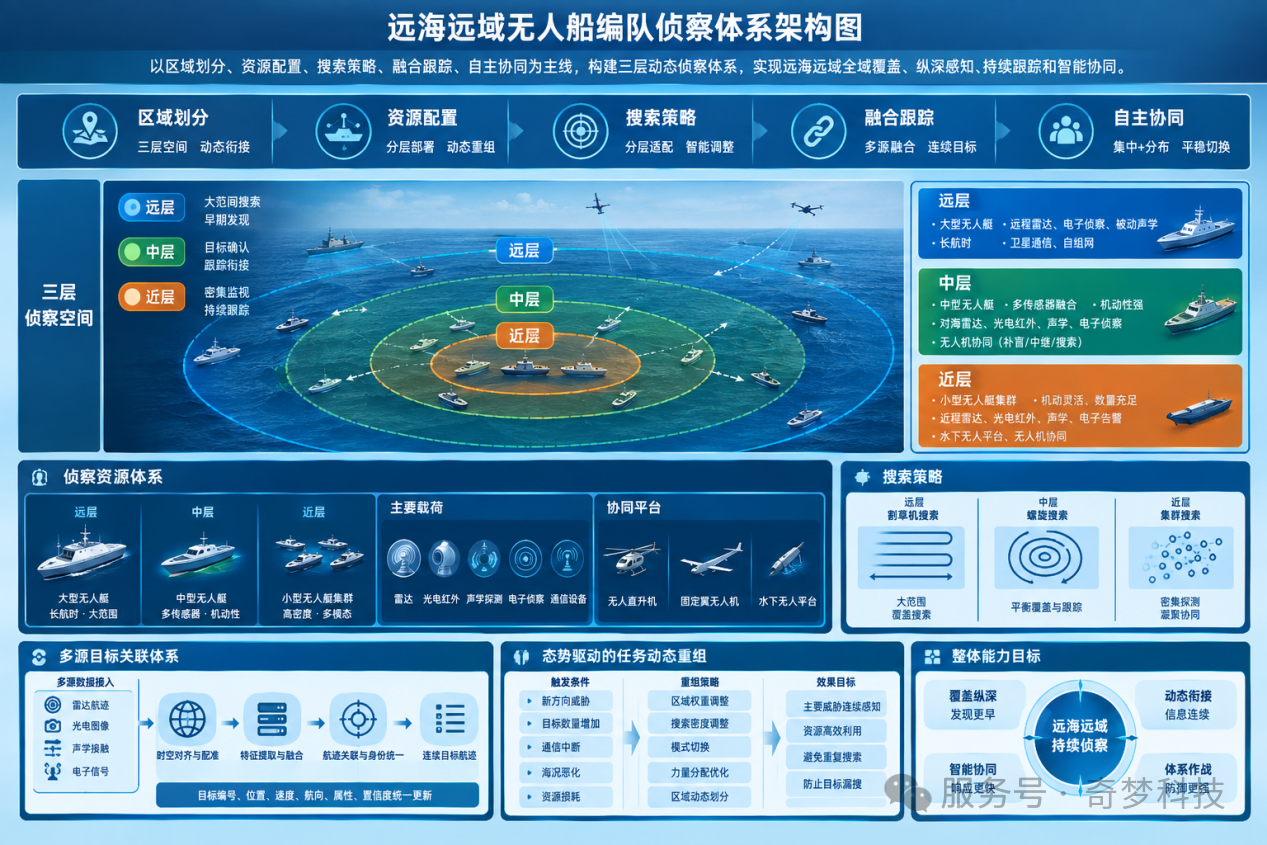
为此,奇梦科技尝试提出面向远海远域的无人船编队分层协同侦察体系设计。该体系以无人船编队为核心,按远、中、近三层划分侦察空间,配置大中小型无人艇与多模态传感器;采用算法驱动的分层搜索策略,构建分布式组网与自主协同机制;通过构建多源目标态势智能融合系统,实现智能化态势感知、意图识别与威胁研判;方案总体遵循分层部署、异构互补、自主协同原则,形成可动态重构的立体化无人编队侦察体系。
01、构建区域纵深侦察空间
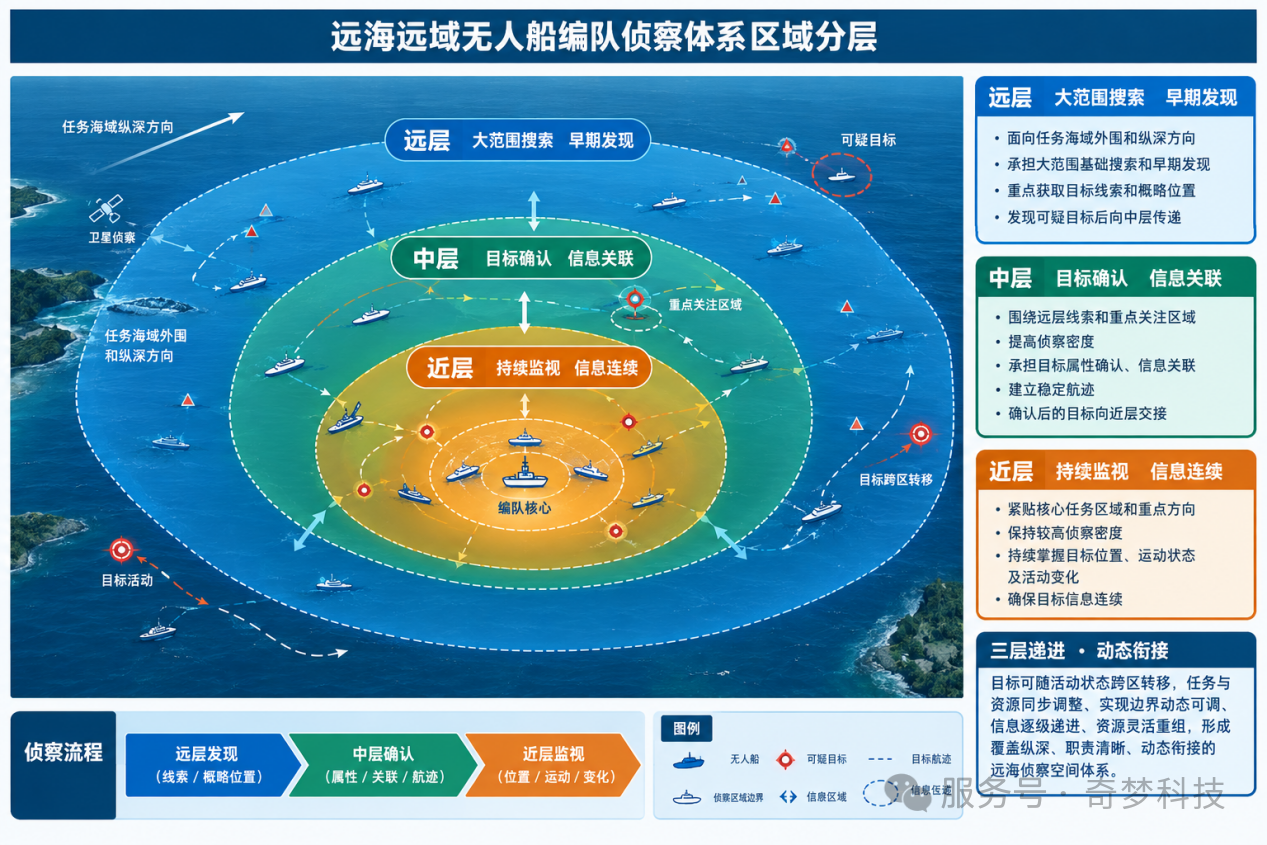
对任务海域建立统一空间组织体系,以编队核心为中心划分远、中、近三层,依据任务纵深、目标活动特征、侦察优先级和资源覆盖能力确定范围,而非简单按距离划分。
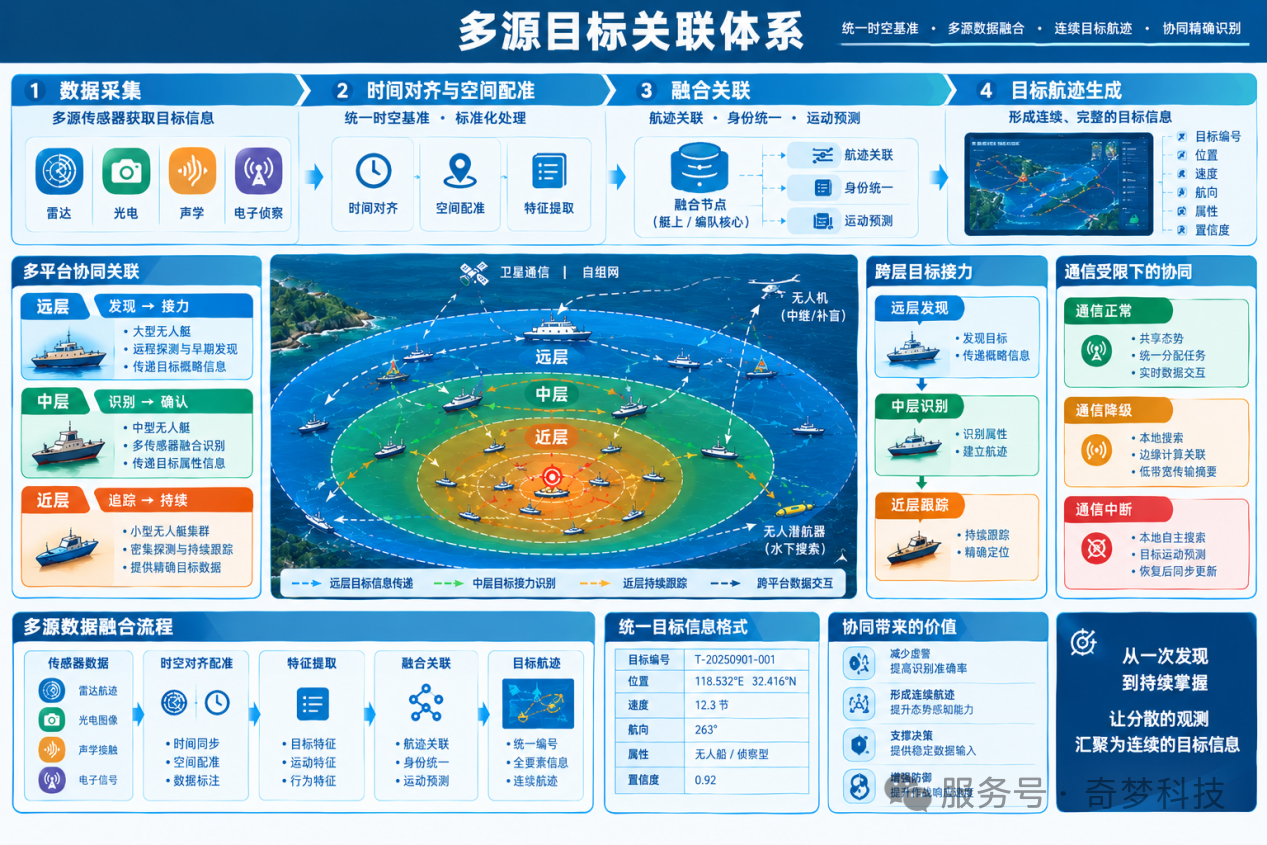
远层面向外围和纵深,承担大范围基础搜索和早期发现,获取目标线索和概略位置后向中层传递。中层围绕线索和重点区域提高密度,承担属性确认、信息关联和稳定航迹建立,确认后向近层交接。近层紧贴核心任务区和重点方向,保持较高密度,持续掌握目标位置、运动状态及活动变化。三层形成远层发现、中层确认跟踪、近层持续监视的递进关系,目标可跨区转移,边界动态可调、信息逐级递进、资源灵活重组。
02、构建异构侦察资源体系
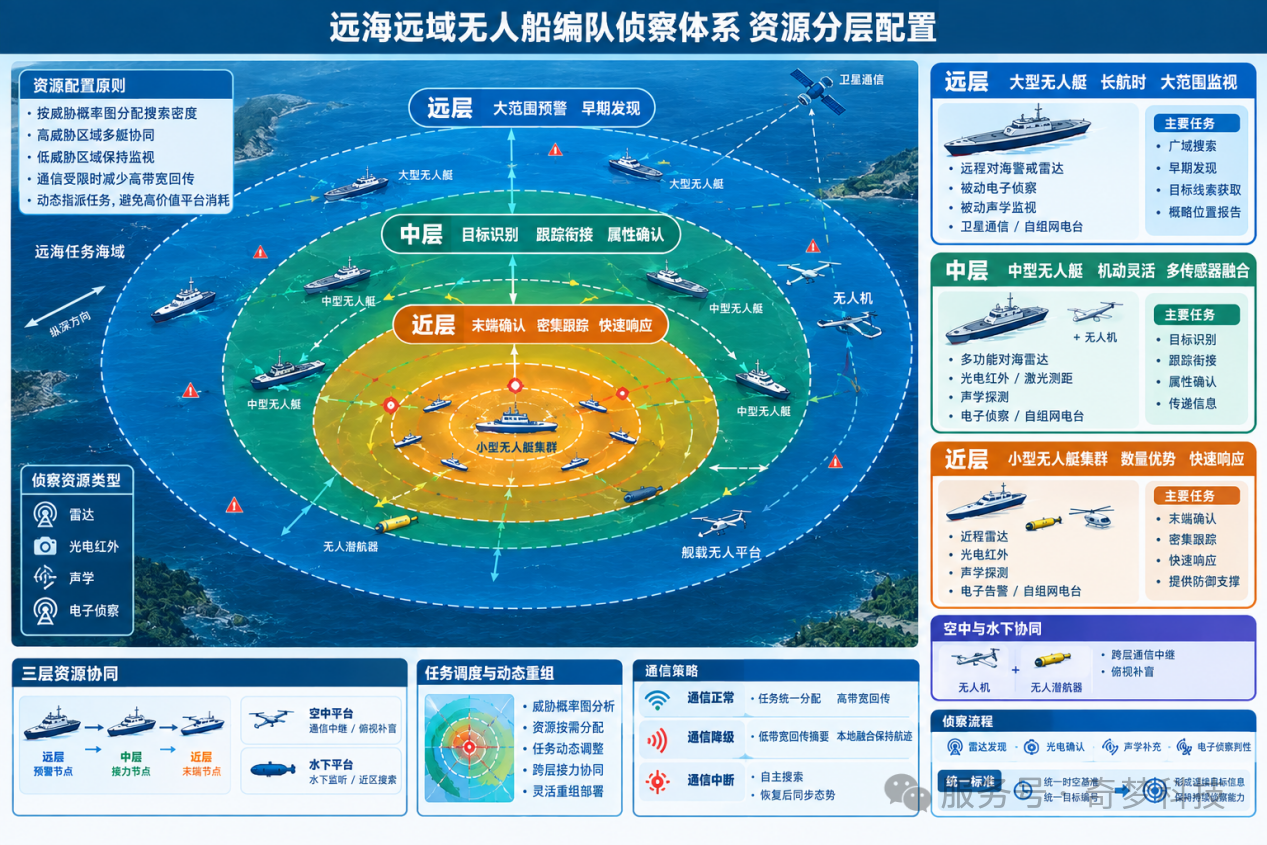
按照远中近三层建立梯次化资源配置,形成分层部署、跨层接力、动态重组的侦察资源体系。
远层负责广域预警和早期发现,以长航时、高自持、大范围监视为主,用大型无人艇,配远程对海警戒雷达、被动电子侦察、被动声学、卫通和自组网电台,保持远海持续覆盖与宽正面预警;雷达发现可疑目标,电子侦察判型判意,声学补水下探测。
中层负责识别、跟踪衔接和属性确认,突出机动、多传感器融合与持续跟踪,用中型无人艇,配对海雷达、光电红外、声学、电子侦察和自组网电台,可加舰载无人机补盲中继;依远层线索前出接力,建立跟踪阵位,多源验证后向近层传递连续信息。
近层负责末端确认、密集跟踪和快速响应,以小型无人艇集群为主,配近程雷达、光电红外、声学、电子告警和自组网电台,可配水下无人平台近区搜索或空中平台补盲中继;按方向分层部署,围绕编队核心保持高感知密度,持续跟踪支撑防御决策。
三层不平均分配,而依目标活动、威胁方向、距离、历史和资源状态形成区域威胁权重,动态调整侦察密度:高关注区多艇协同,低关注区基础覆盖,并按续航、载荷和任务负载调整。最终由远层提供线索、中层确认接力、近层连续跟踪,形成远中近衔接、资源动态配置的侦察体系。
03、构建算法驱动的分层协同搜索策略
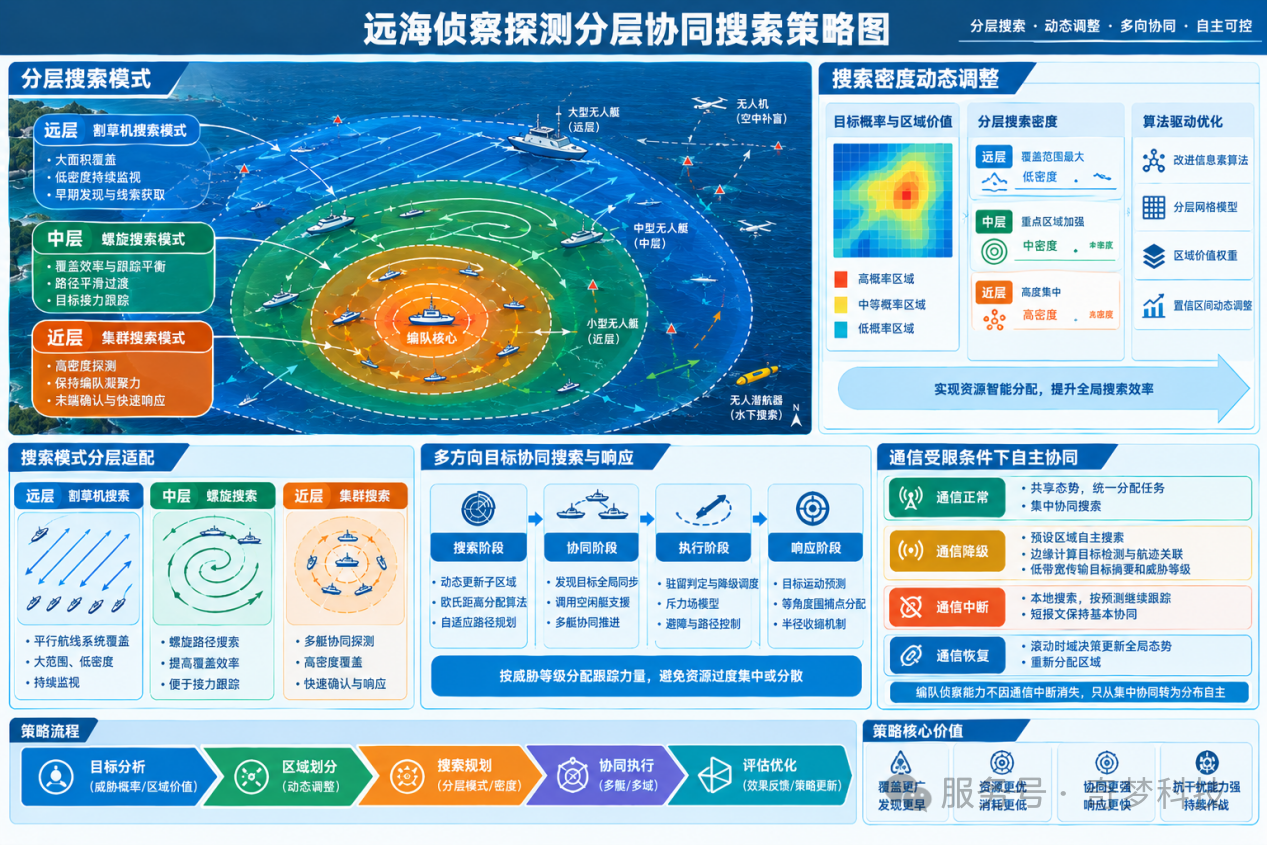
奇梦科技以算法驱动、态势牵引、分布自主理念,将远中近三层空间和异构资源配置转化为可在线求解的协同搜索问题,形成分层适配、密度动态调整、多方向协同和通信受限自主协同的算法体系。针对远海远域多方向来袭威胁的特点,搜索策略按照区域分层设计,并引入智能化算法实现自适应调整。
(1)搜索模式分层适配
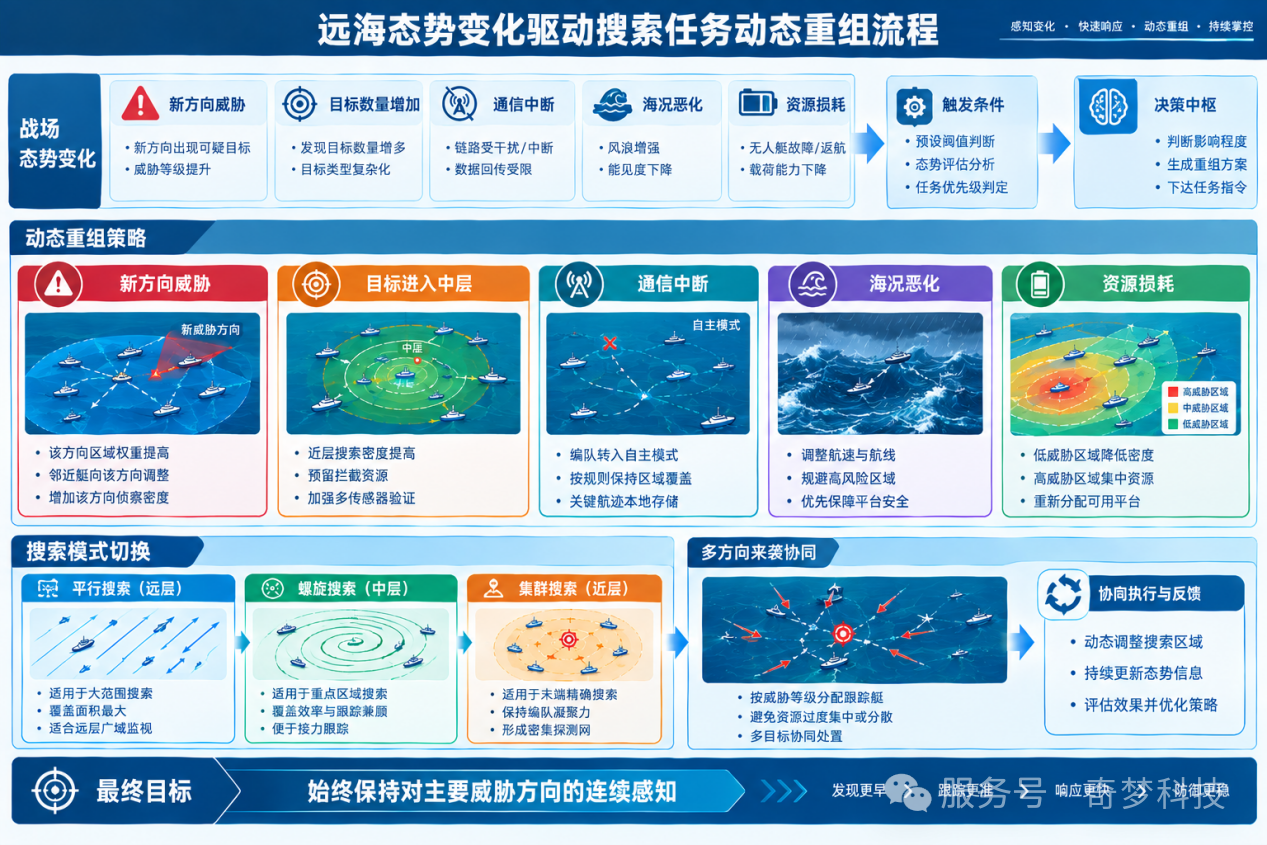
不同侦察区域匹配不同搜索模式。远层面积大、目标概率低,采用平行搜索模式进行系统化搜索,以平行航线系统覆盖广阔海域,保持低密度持续监视。中层在覆盖效率和目标跟踪之间平衡,采用螺旋搜索模式,在保持覆盖的同时实现路径平滑过渡,便于接力跟踪。近层采用集群搜索模式,保持编队凝聚力,对来袭目标形成密集探测网络。
(2)搜索密度动态调整
搜索密度不平均分配,根据目标概率和区域价值动态调整搜索密度。远层以扩大覆盖范围为主,中层依据目标线索提高重点区域搜索强度,近层保持较高感知密度。奇梦基于改进信息素算法和分层网格模型,融合区域搜索状态、历史搜索数据、区域价值权重,动态更新信息素和资源分布,并在搜索过程中根据置信区间动态调整区域划分,推动侦察资源向重点方向集中。
(3)多方向目标协同搜索与响应
针对多方向目标并发情况,建立动态子区域与任务分配机制,根据目标位置、威胁程度和资源状态调整搜索路径。发现目标后,同步目标状态,调配空闲资源协同跟踪,按威胁等级分配侦察力量,避免资源过度集中。结合目标运动预测和路径在线调整,使搜索与跟踪并行衔接,实现多艇协同搜索与持续跟踪。
(4)通信受限条件下自主协同
远海环境下,通信链路易受干扰,但侦察体系需持续协同。本体系建立集中协调与分布自主相结合的运行机制,采用基于滚动时域决策的异构无人集群跨域协同搜索方法,结合分布式模型预测控制与遗传算法,实现搜索任务在线决策。通信正常时共享态势、统一调度;通信降级时,各艇依据预设区域和规则自主搜索,由边缘计算完成目标检测与航迹关联,低带宽仅传输目标摘要和威胁等级;通信中断时保持本地搜索和目标跟踪,恢复后更新全局态势并重新分配区域,通过短报文维持基本协同,避免重复搜索和漏搜,实现编队侦察能力由集中协同向分布自主平稳切换。
04、构建多源目标态势智能融合体系
各层多源探测形成的分散观测,须通过统一时空基准和智能融合,形成连续、一致的战场态势,奇梦科技以统一时空基准为前提,以航迹关联和身份统一为核心,以态势认知与威胁研判为牵引,构建多源目标态势智能融合体系,将分散观测转化为连续、一致、可用的目标态势。
(1)统一时空基准与特征预处理。各艇雷达、光电、声学、电子侦察数据先进行时间戳对齐、时钟同步和坐标转换,统一到编队时空基准;再完成空间配准、平台姿态补偿和传感器误差校正,提取目标位置、运动、辐射、声学等特征,为多源关联提供一致输入。
(2)多源异构融合与航迹关联。将雷达、光电、通信/电子侦察、声学、AIS等数据汇入艇上或编队核心节点,建立统一目标数据模型。形成覆盖身份、位置、航向、航速、时间、历史轨迹及目标间关系的连续数据链,并结合航迹关联、身份统一、运动预测和置信度加权,对多源冲突信息进行证据融合与置信度评估,生成连续目标航迹,跨平台按远层发现、中层识别、近层跟踪交接,维护分布式态势图。通信受限时各艇本地保存并关联更新,恢复后以短报文/低带宽同步目标摘要、航迹片段和置信度,完成全局一致性校正。
(3)态势认知生成。基于连续轨迹,融合位置、航向、航速、运动变化及行为关联,识别编组、伴随、聚合、分散,形成目标群态势;关联重点海域、任务区域、己方平台与海上环境,形成区域综合态势。
(4)威胁研判。综合运动趋势、目标关联、群体结构、任务区域和己方力量状态,形成目标级、目标群级、区域级威胁认知,分析航迹变化、接近趋势、异常行为及群规模、方向、队形、聚散和区域活动密度、进入趋势、防御资源状态,实现威胁等级动态调整、重点目标识别、排序与趋势研判,将态势转化为可量化、可排序、可追踪结果,支撑指挥决策、力量调配和行动处置。
05、以态势变化驱动搜索任务动态重组
在分层搜索与连续航迹基础上,以态势变化为触发,动态重组搜索任务和资源。针对新方向威胁、目标数量增加、通信中断、海况恶化、资源损耗等设置触发条件:某方向发现目标,即提高该区域权重,邻近艇向该方向调整;目标进入中层,提高近层搜索密度并预留拦截资源;通信中断,编队转入自主模式,各艇按规则保持覆盖;资源损耗,则低威胁区降密度、高威胁区集中资源。搜索模式可在平行搜索、螺旋搜索、集群搜索间切换。多方向来袭时按威胁等级分配跟踪艇,避免资源过度集中,确保始终对主要威胁方向保持连续感知,实现搜索任务随态势变化动态重组。
上述体系建设关键不是简单增加无人船数量,而是围绕侦察任务重新组织空间、资源、策略和信息协同关系。通过远中近三层空间构建纵深侦察结构,通过大中小异构平台和多模态载荷形成互补感知能力,通过分布式组网和自主决策保持通信受限条件下的协同,再以区域动态划分、资源动态配置和搜索策略动态调整贯通整个侦察过程,最终形成从广域预警、目标识别到连续跟踪的完整侦察链,使无人船从单一侦察平台转变为可协同组织、动态重构的分布式侦察力量,为远海远域编队建立相对独立、持续运行和动态适应的海上侦察能力提供体系支撑。